


تتبّع وضعية 3D والإمساك للقطع المعدنية المتراكبة
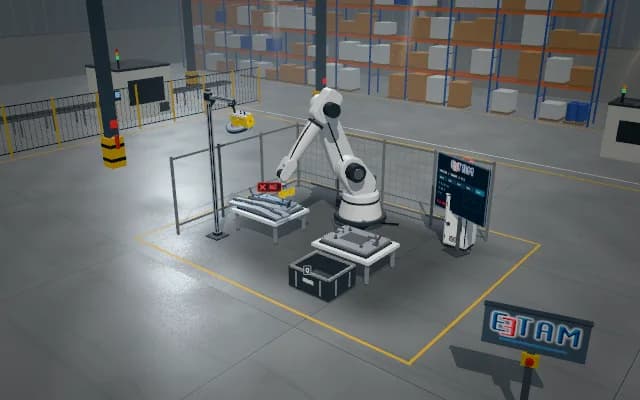
تُعرض مسارات الشفاه المرئية وهدف مرشّح قابل للوصول معًا. وتُكمل الوضعية الصحيحة التقاطًا مُحاكى؛ ولا تتحول المرشّحات المحجوبة أو المتصادمة إلى أوامر للروبوت. وتُعرض حالات الرؤية والهوية والأوامر بالحركة في محاكاة توضيحية.
تُعرض مسارات الشفاه المرئية وهدف مرشّح قابل للوصول معًا. وتُكمل الوضعية الصحيحة التقاطًا مُحاكى؛ ولا تتحول المرشّحات المحجوبة أو المتصادمة إلى أوامر للروبوت.
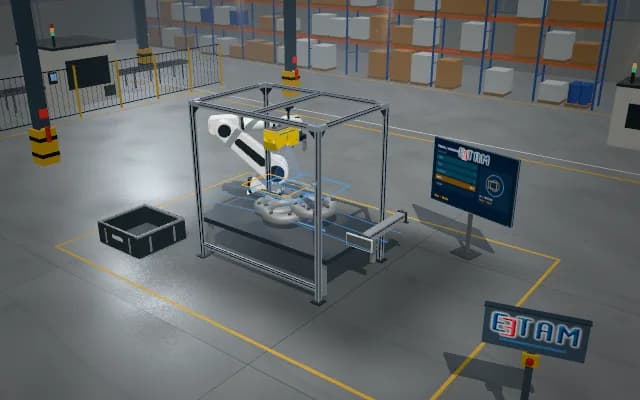
- 01 الإطار
- 02 التتبع
- 03 الربط
- 04 التحقق من الهدف
- 05 الأمر المسموح والسجل
تصل المنتجات ويُنشأ الإطار الأولي وسياق المنتج. ونتائج الرؤية توضيحية.
- مسارات المنتجات المرئية
- —
- الروابط الصحيحة
- —
- الأمر المُحاكى
- —
المشاهد محاكاة توضيحية؛ وهي ليست مراجع لعملاء ولا ضمانات للأداء.
الحاجة
تحجب الشفاه المعدنية المتراكبة أجزاءً من بعضها. واعتماد تقدير وضعية غير مدعوم هدفًا للإمساك قد يختار القطعة الخطأ أو مسارًا متصادمًا.
نهج الحل
تُفصل الأسطح 3D المرئية للقطع المعدنية المتراكبة؛ ويُعلَّم مرشّح إمساك قابل للوصول، بينما تُحجب الوضعية المحجوبة عن الروبوت.
خطوات العملية
- 01
الإطار
تصل المنتجات ويُنشأ الإطار الأولي وسياق المنتج. ونتائج الرؤية توضيحية.
- 02
التتبع
يحصل كل منتج مرئي على محيط مسار منفصل؛ والمحيط الأول هو مكوّن المسار المشروح.
- 03
الربط
تُفصل الأسطح 3D المرئية للقطع المعدنية المتراكبة؛ ويُعلَّم مرشّح إمساك قابل للوصول، بينما تُحجب الوضعية المحجوبة عن الروبوت.
- 04
التحقق من الهدف
يُطابَق المسار مع سجل الحدث، ويدخل الربط غير المؤكد حالة التعليق (HOLD). ولا يُطبَّق أي أمر فعلي في هذه المرحلة.
- 05
الأمر المسموح والسجل
لا يدخل الالتقاط المُحاكى بالروبوت إلا الهدف المتحقَّق منه؛ ولا أمر في الدورة الأخرى ويبقى المرشّح معلّقًا.
تطبيقات ذات صلة
لنقيّم تطبيقك معًا
نختبر عينتك في مختبرنا ونقدم تقريرًا عن اختيار الدقة والبصريات والإضاءة.