


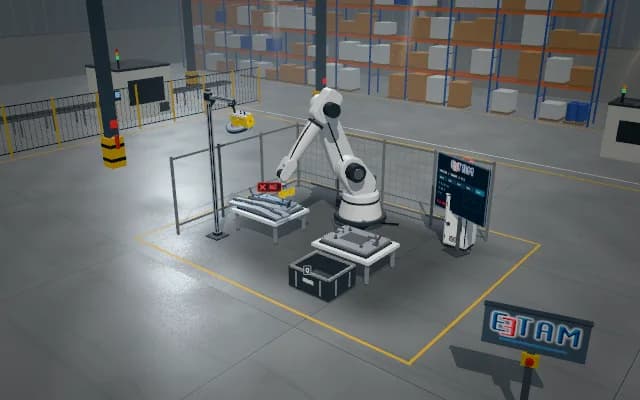
محاذاة تدريجية للروبوت بالتغذية الراجعة البصرية
تجتمع المحاذاة التدريجية والوضع في سجل هدف واحد. وتُعلِّق الصورُ القديمة أو غير الواضحة بما يكفي إذنَ التصحيح اللاحق؛ والقيم المعروضة توضيحية. وحالات الرؤية والروبوت وPLC مفهوم حل توضيحي.
تجتمع المحاذاة التدريجية والوضع في سجل هدف واحد. وتُعلِّق الصورُ القديمة أو غير الواضحة بما يكفي إذنَ التصحيح اللاحق؛ والقيم المعروضة توضيحية.
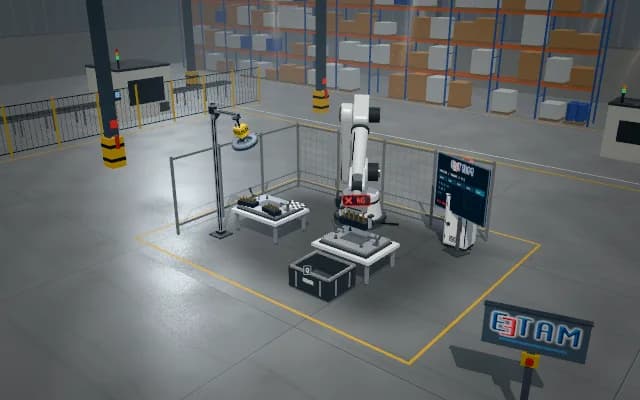
- 01 الصورة والمرجع
- 02 الوضعية والتقييم
- 03 الإمساك والرفع
- 04 نقل متحكَّم فيه
- 05 الفحص النهائي والتسجيل
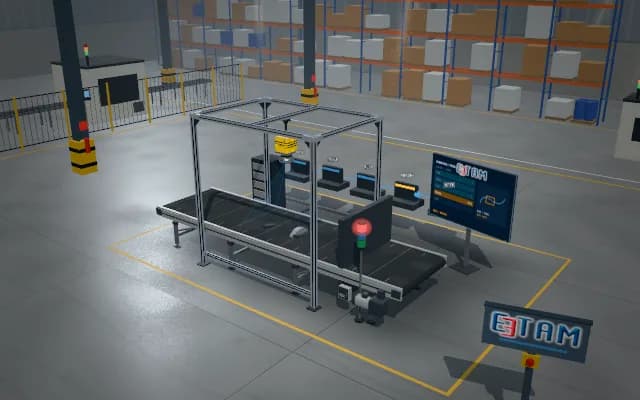
تصوير الموصل ومرجع الهدف؛ وتحديد إزاحة الوضعية الأولية.
- انحراف وضعية توضيحي
- —
- تأكيد إمساك توضيحي
- —
- عمليات النقل المكتملة
- —
المشاهد محاكاة توضيحية؛ وهي ليست مراجع لعملاء ولا ضمانات للأداء.
الحاجة
قد تؤثر إزاحة متبقية أثناء اقتراب الموصل في الوضع النهائي. وقد لا يكفي هدف أولي مأخوذ من صورة واحدة؛ لذا يُميَّز بين فرق الصورة الحالي وقرار الحركة التدريجية المتحكَّم فيها.
نهج الحل
يُربط الموصل ومرجع الهدف في الصورة؛ وتُمثَّل إزاحة الوضعية المتبقية والتصحيح التدريجي. ويُبقى سياق الصورة الحالي منفصلًا عن قرارات الحركة. ويُمسك الموصل ويُقرَّب من الوجهة بتحكم تسلسلي ثم يُفلت؛ ويُفحص استقراره. ولا تُنفَّذ حلقة مؤازرة حية.
خطوات العملية
- 01
الصورة والمرجع
تصوير الموصل ومرجع الهدف؛ وتحديد إزاحة الوضعية الأولية.
- 02
الوضعية والتقييم
عرض التصحيح التدريجي انطلاقًا من فرق الصورة؛ دون تشغيل حساب مؤازرة حي.
- 03
الإمساك والرفع
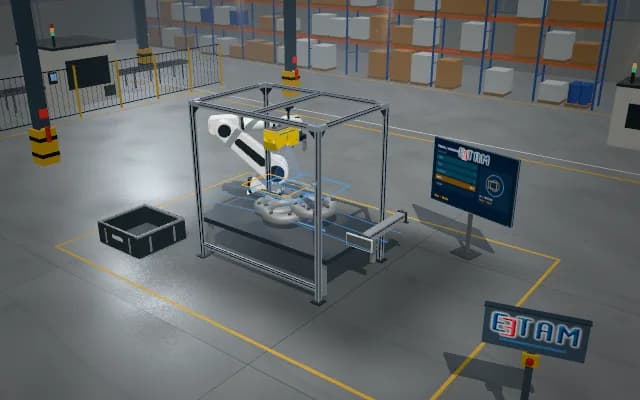
إمساك الموصل ورفعه من التجهيزة المصدر.
- 04
نقل متحكَّم فيه
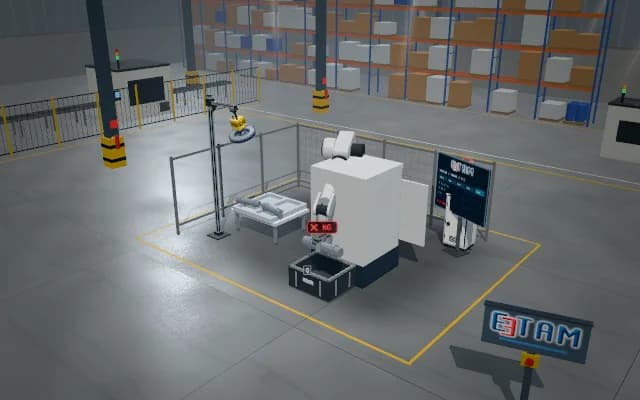
تمثيل اقتراب متحكَّم فيه وخطوات محاذاة صغيرة نحو الهدف الحالي.
- 05
الفحص النهائي والتسجيل
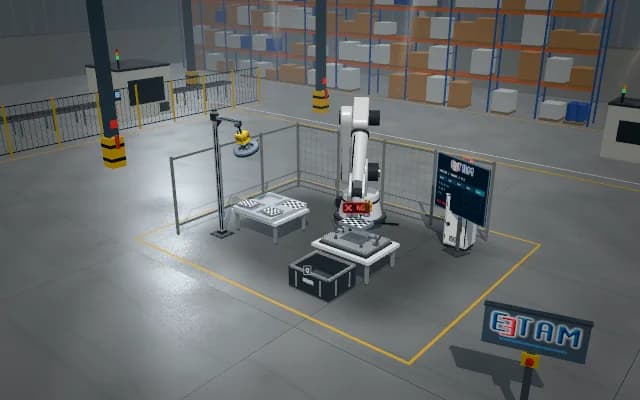
إنزال الموصل وإفلاته؛ ومقارنة صورة الاستقرار بسجل الحركة.
تطبيقات ذات صلة
لنقيّم تطبيقك معًا
نختبر عينتك في مختبرنا ونقدم تقريرًا عن اختيار الدقة والبصريات والإضاءة.