


التحقق من علاقة اليد والعين بين إحداثيات الروبوت والكاميرا
يجتمع الهدف المرجعي وإصدار التحويل والوضع النهائي في سجل تحقق واحد. وإزاحة الوضعية التوضيحية ليست معيار قبول للمعايرة ولا دقة مضمونة. وحالات الرؤية والروبوت وPLC مفهوم حل توضيحي.
يجتمع الهدف المرجعي وإصدار التحويل والوضع النهائي في سجل تحقق واحد. وإزاحة الوضعية التوضيحية ليست معيار قبول للمعايرة ولا دقة مضمونة.
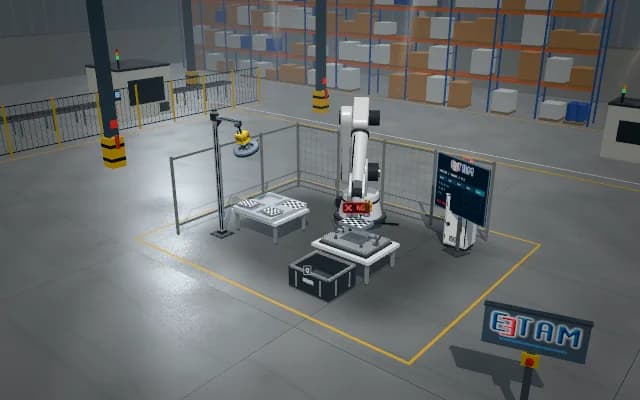
- 01 الصورة والمرجع
- 02 الوضعية والتقييم
- 03 الإمساك والرفع
- 04 نقل متحكَّم فيه
- 05 الفحص النهائي والتسجيل
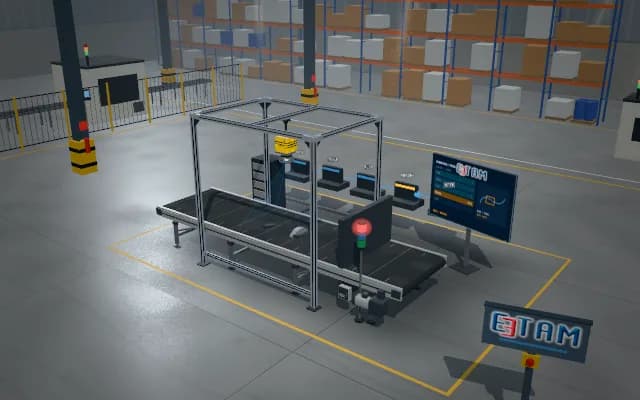
التقاط صورة الهدف المرجعي وتثبيت سياق الإحداثيات المعرَّف.
- انحراف وضعية توضيحي
- —
- تأكيد إمساك توضيحي
- —
- عمليات النقل المكتملة
- —
المشاهد محاكاة توضيحية؛ وهي ليست مراجع لعملاء ولا ضمانات للأداء.
الحاجة
قد لا يدل الهدف الذي حددت الكاميرا موضعه على النقطة نفسها في إحداثيات قاعدة الروبوت. وقد تؤثر تغييرات الكاميرا أو الأداة أو التجهيزة في التحويل؛ لذا يُتحقق من علاقة الإحداثيات بهدف مرجعي قبل الالتقاط في الإنتاج.
نهج الحل
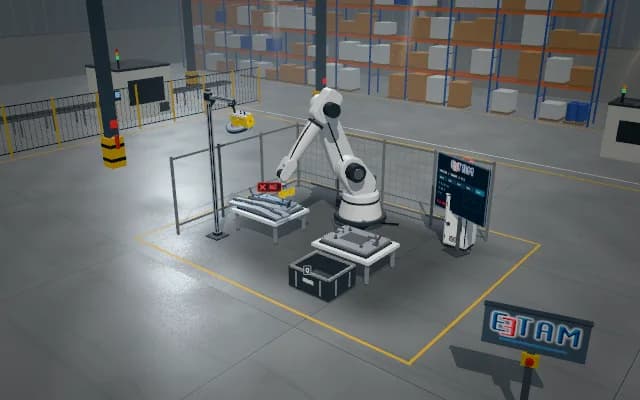
يُحدَّد موضع الهدف المرجعي، ويُعرض التحويل المعرَّف مسبقًا من الكاميرا إلى الروبوت ومرجع الأداة في سياق تحقق محاكى. ويُمسك الهدف ويُنقل إلى تجهيزة التحقق. ويُقارن الموضع النهائي بالمرجع؛ ولا يُجري هذا العرض حساب معايرة حقيقيًا متعدد الوضعيات.
خطوات العملية
- 01
الصورة والمرجع
التقاط صورة الهدف المرجعي وتثبيت سياق الإحداثيات المعرَّف.
- 02
الوضعية والتقييم
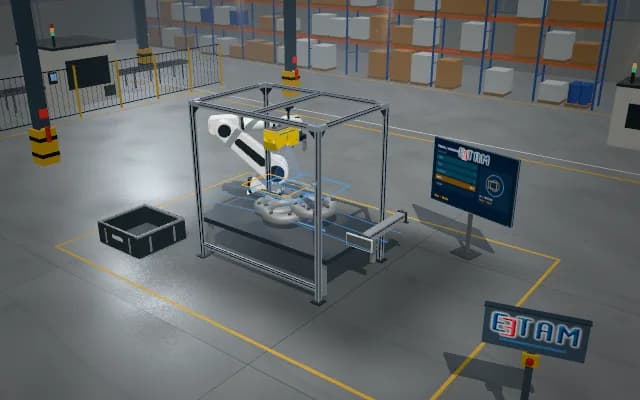
عرض التحويل من الكاميرا إلى الروبوت ومرجع الأداة؛ وربط الهدف بتجهيزة التحقق.
- 03
الإمساك والرفع
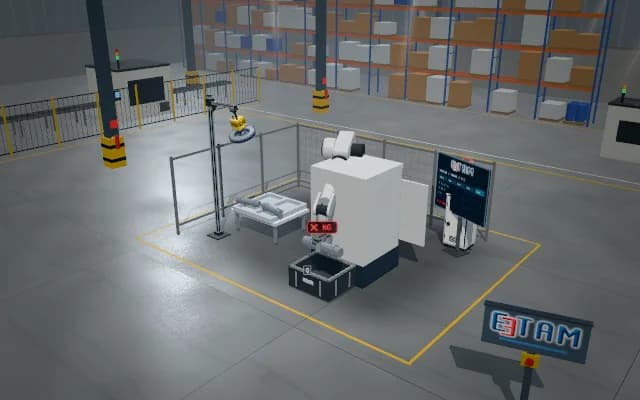
إمساك الهدف المرجعي ورفعه عن سطح العرض.
- 04
نقل متحكَّم فيه
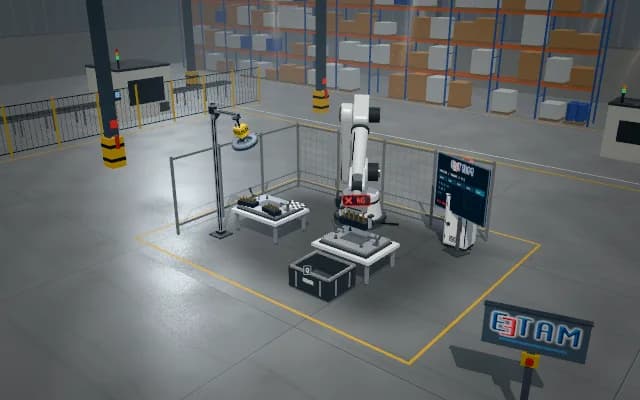
نقل الهدف إلى ما فوق تجهيزة التحقق في إحداثيات الروبوت المعرَّفة.
- 05
الفحص النهائي والتسجيل
إفلات الهدف وعرض الإزاحة النهائية بالنسبة إلى المرجع نتيجةَ تحقق توضيحية.
تطبيقات ذات صلة
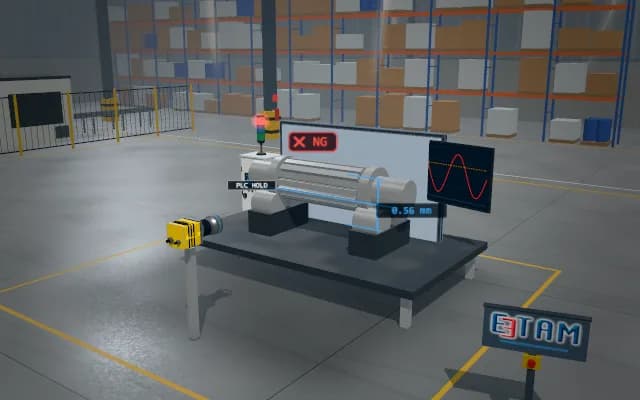
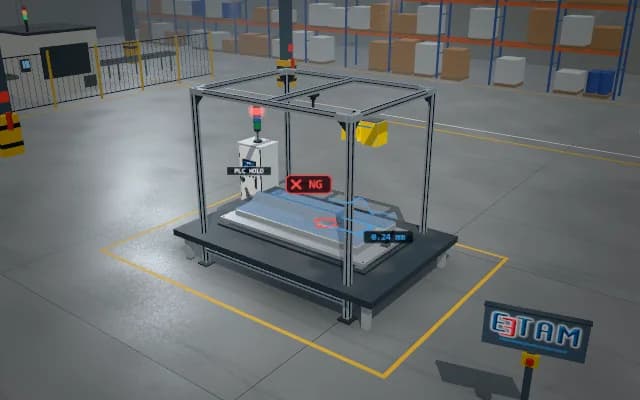
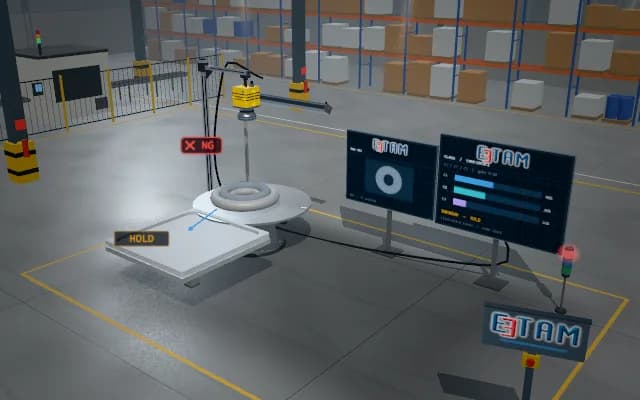
لنقيّم تطبيقك معًا
نختبر عينتك في مختبرنا ونقدم تقريرًا عن اختيار الدقة والبصريات والإضاءة.