


تصحيح مسار الروبوت لخطوط اللحام اعتمادًا على المقاطع 3D
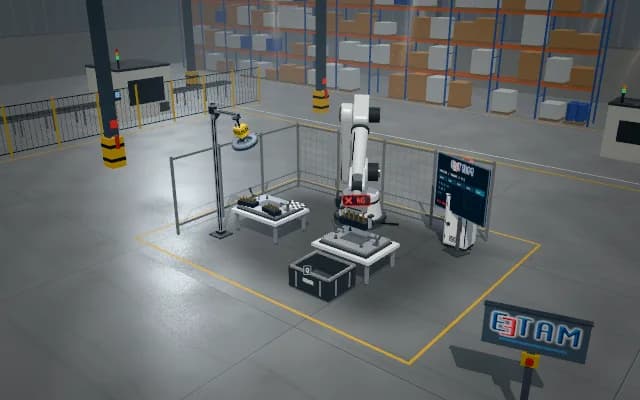
تظهر إزاحة المسار التوضيحية ومحاذاة الأداة والمسار المكتمل معًا. وتستدعي الرؤية غير الكافية للمقطع مراجعة المسار؛ ولا يُنتَج قوس لحام ولا أثر حراري ولا شهادة جودة. وحالات الرؤية والروبوت وPLC مفهوم حل توضيحي.
تظهر إزاحة المسار التوضيحية ومحاذاة الأداة والمسار المكتمل معًا. وتستدعي الرؤية غير الكافية للمقطع مراجعة المسار؛ ولا يُنتَج قوس لحام ولا أثر حراري ولا شهادة جودة.
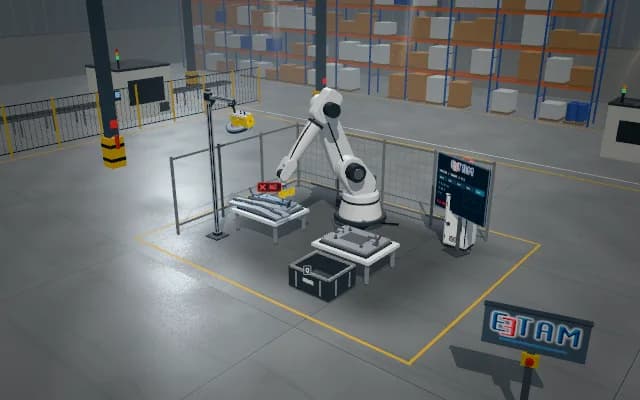
- 01 المقطع والمرجع
- 02 إزاحة المسار
- 03 محاذاة الأداة
- 04 تتبع المسار
- 05 الهندسة والسجل
إبقاء قطعة العمل ثابتة؛ وعرض مرجع مقطع خط اللحام وبدايته.
- إزاحة المسار
- —
- محاذاة الأداة
- —
- المسارات المكتملة
- —
المشاهد محاكاة توضيحية؛ وهي ليست مراجع لعملاء ولا ضمانات للأداء.
الحاجة
قد تنزاح وصلة الصفائح عن مسار الروبوت الاسمي أو تُظهر فجوة متغيرة في المقطع. لذا يُتتبَّع مرجع المسار ومحاذاة الأداة وهندسة خط اللحام المرئية؛ وكشف الهندسة لا يُثبت جودة اللحام.
نهج الحل
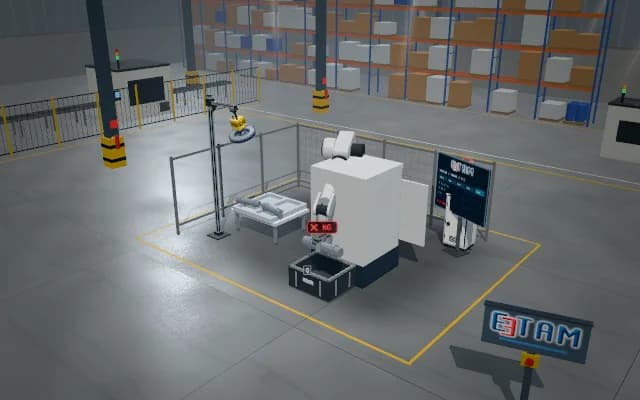
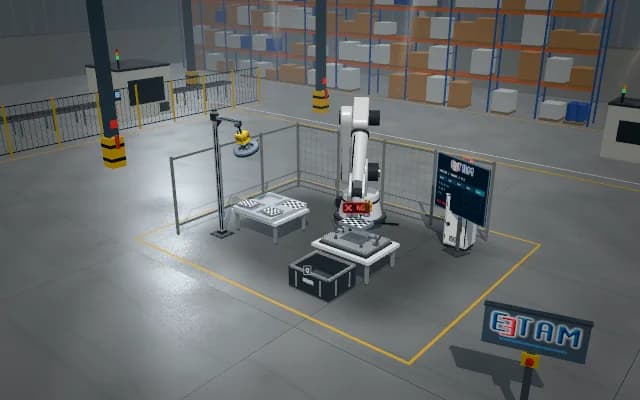
يُصوَّر مرجع مقطع قطعة العمل الثابتة، ويُربط المسار الاسمي بإزاحة جانبية توضيحية. ويُحاذى رأس المقاطع المثبت على المعصم والأداة عند بداية خط اللحام، ثم يُتبع المسار دون تحريك قطعة العمل. وتُعرض الهندسة النهائية وسجل PLC؛ ولا تُنمذَج عملية اللحام.
خطوات العملية
- 01
المقطع والمرجع
إبقاء قطعة العمل ثابتة؛ وعرض مرجع مقطع خط اللحام وبدايته.
- 02
إزاحة المسار
ربط المسار الاسمي بالإزاحة التوضيحية وتهيئة اقتراب الأداة.
- 03
محاذاة الأداة
محاذاة رأس المقاطع والأداة عند بداية خط اللحام؛ دون إمساك قطعة العمل.
- 04
تتبع المسار
تتبع خط اللحام على قطعة العمل الثابتة؛ وتحريك مفاهيم المقطع وتصحيح المسار.
- 05
الهندسة والسجل
عرض نتائج الهندسة وPLC عند اكتمال المسار؛ وتبقى قطعة العمل في تجهيزتها.
تطبيقات ذات صلة
لنقيّم تطبيقك معًا
نختبر عينتك في مختبرنا ونقدم تقريرًا عن اختيار الدقة والبصريات والإضاءة.