

CNC tezgâhına görsel doğrulamalı parça yükleme
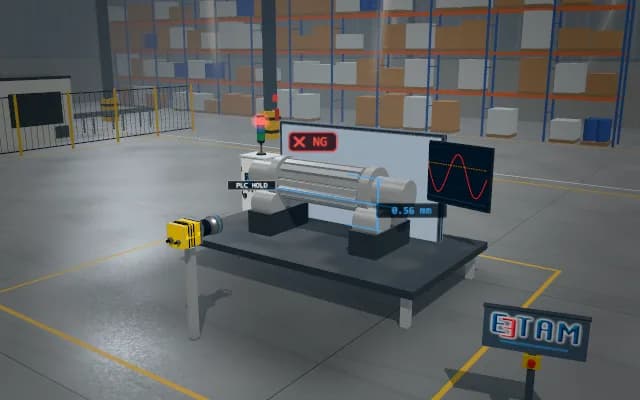
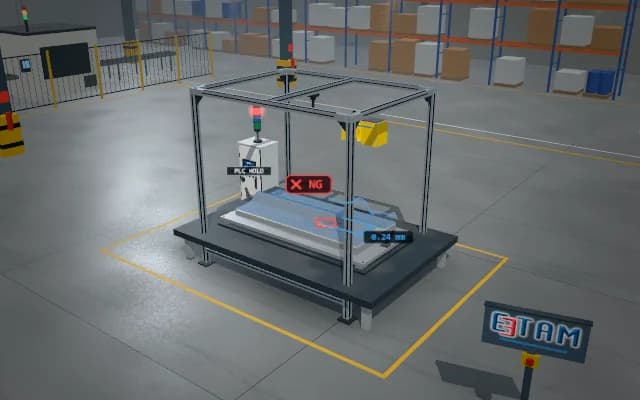
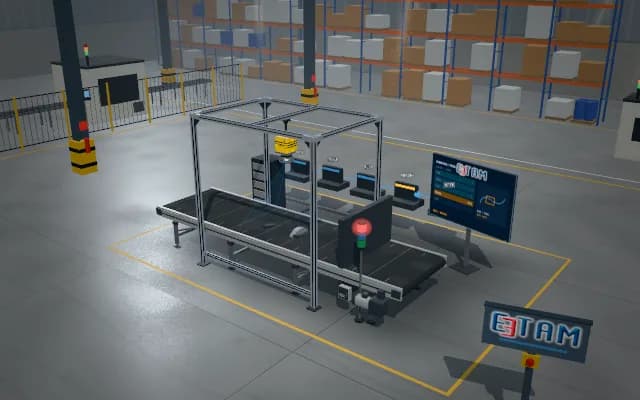
Sanal yükleme kaydı doğru mil, oturma ve makine sırasını ilişkilendirir. Kapı, fikstür veya kavrama koşulu eksikse yükleme tamamlandı sayılmaz ve işlem izni bekletilir. Kalibrasyon, kavrama ve PLC sırası temsilî olarak canlandırılır.
Sanal yükleme kaydı doğru mil, oturma ve makine sırasını ilişkilendirir. Kapı, fikstür veya kavrama koşulu eksikse yükleme tamamlandı sayılmaz ve işlem izni bekletilir.

- 01 Görüntü ve kaynak
- 02 Poz ve plan
- 03 Kavrama ve kaldırma
- 04 Taşıma
- 05 Bırakma ve son kontrol
Ham mil görüntülenir; kontur ve yükleme yönü belirlenir.
- Temsilî poz farkı
- —
- Temsilî kavrama teyidi
- —
- Tamamlanan transfer
- —
Sahneler temsilî simülasyonlardır; müşteri referansı veya performans garantisi değildir.
İhtiyaç
Ham milin yönü, tezgâh fikstürünün boşluğu ve makine-hazır sırası birlikte doğrulanmalıdır. Görüntüde doğru parça bulunsa bile kapı veya fikstür koşulu uygun değilse robot yükleme hareketi başlatılmamalıdır.
Çözüm yaklaşımı
Mil konturu ve yönü görüntüde bulunur; tezgâh-hazır, kapı ve hedef fikstür bilgisi sanal PLC sırasında ayrı izlenir. Robot mili kavrar, kaldırır ve yükleme alanına taşır. Fikstüre indirip bırakma sonrasında oturma ve robotun çekilmesi işlem izninden önce teyit edilir.
Süreç adımları
- 01
Görüntü ve kaynak
Ham mil görüntülenir; kontur ve yükleme yönü belirlenir.
- 02
Poz ve plan
Hedef fikstür ile makine-hazır sırası kontrol edilir; yaklaşım sanal olarak hazırlanır.
- 03
Kavrama ve kaldırma
Mil paralel tutucuyla kavranıp sunum fikstüründen kaldırılır.
- 04
Taşıma
Mil açık yükleme alanına taşınır; tezgâh koşulları ayrı süreç sinyalleri olarak gösterilir.
- 05
Bırakma ve son kontrol
Mil hedefe indirilip bırakılır; oturma ve geri çekilme teyidi yükleme kaydını tamamlar.
İlgili uygulamalar



Uygulamanızı birlikte fizibilite edelim
Numunenizi laboratuvarımızda test eder; çözünürlük, optik ve aydınlatma seçimini raporlarız.