

Makine İmalatı ve Endüstriyel Ekipmanlar
Sektör özeti
İşleme hücresinde dişli silueti ölçülür, rulman kafesinin doluluğu doğrulanır ve robot üzerindeki lazer profil sensörü kaynak dikişini tarar. Geometrik ölçüler ile montaj ve yüzey bulguları istasyon sonuçlarında bir araya gelir.
siluet ölçümümontaj doğrulamarobotik profil taraması
17
Uygulama
Makine İmalatı ve Endüstriyel EkipmanlarTEMSİLİ SİMÜLASYON
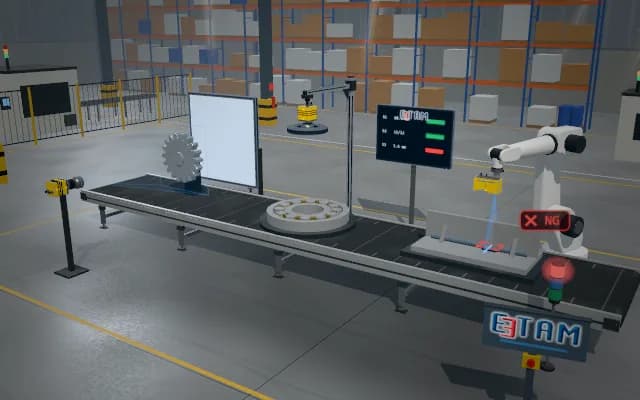
- 01 Siluet
- 02 Montaj
- 03 Kaynak
—
Dişli, telesentrik kamera ile arka ışık arasında ölçülür.
- Diş üstü çapı
- —
- Dolu yuva
- —
- Dikiş yüksekliği
- —
Makine İmalatı ve Endüstriyel Ekipmanlar
Uygulamalar
Makine İmalatı ve Endüstriyel Ekipmanlar07

Kesici takım ucunda aşınma ölçümü
referans kontureğik aydınlatmakenar kaybı ölçümü
Rulman kafesinde eksik makara ve bilya kontrolü
çevresel yuva sayımıvarlık kontrolüdifüz halka ışık
Rulman bileziğinde yüzey çatlağı ve taşlama izi kontrolü
çizgi taramaçevre açılımıyönlü aydınlatma
Dişli profilinde temassız ölçüm
telesentrik siluetnominal profildiş sayımı
Yayda boy, hatve ve uç formu ölçümü
siluet ölçümüsarım tepelerihatve kontrolü
Robotik kaynak dikişinde 3D profil kontrolü
robot üstü profil sensörükesit karşılaştırmasıyanma oluğu
Elektrik motoru statöründe sargı ve oluk kontrolü
telesentrik üst bakışoluk haritasıtel konumu
Araştırma tabanlı ileri uygulamalar10
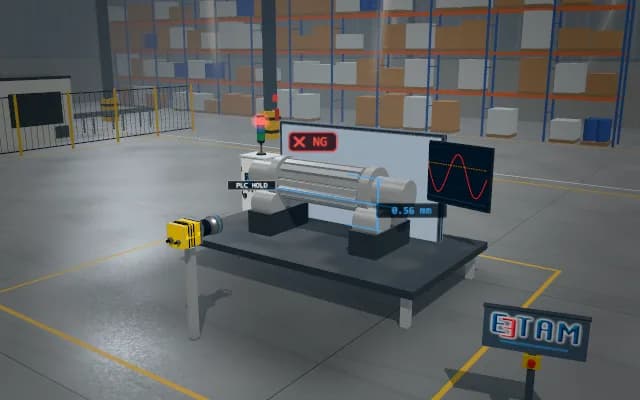
Spline milinde dönerek radyal salgı ve eksen ölçümü
radyal salgıkontrollü dönüşeksen fit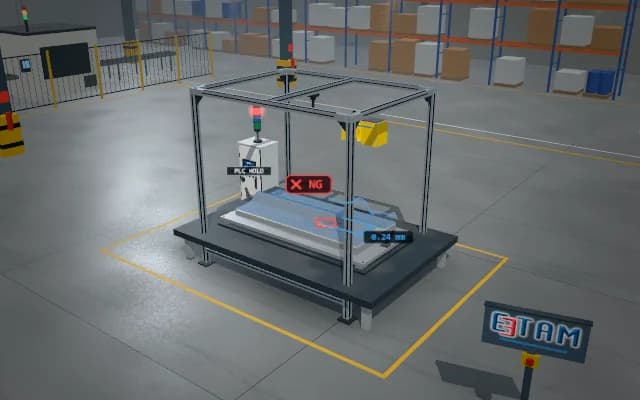
Kaynak dikişinde enine kesit alanı ve yanma oluğu ölçümü
kesit alanıyanma oluğuprofil birleşimi Yapay zekâ
Rulman keçesi tipinde kapalı ve açık varyant ayrımı
araştırma destekli konseptham görüntü / analiz ayrımısınıf güven kapısı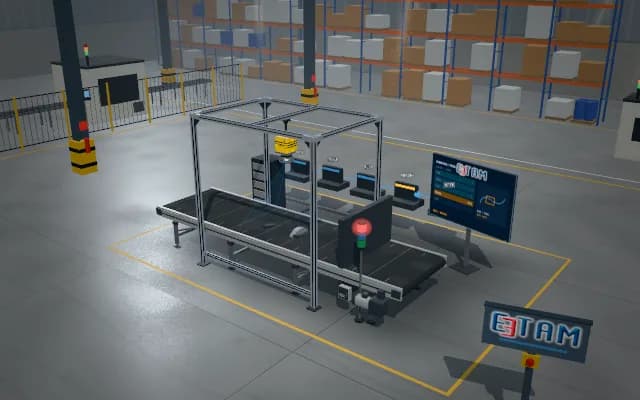 Yapay zekâ
Bakım bulgularını birleştiren endüstriyel ajan
salt okunur kanıtaraç orkestrasyonuinsan onayı Yapay zekâ
Örtüşen metal parçalarda 3D poz ve kavrama takibi
3D pozkimlik eşlemerobot hedefi
CNC tezgâhına görsel doğrulamalı parça yükleme
görüntüyle hedefkavrama teyidifiziksel transfer
Robot ve kamera koordinatlarında hand–eye doğrulama
güncel görüntükoordinat eşlemekontrollü hareket
Görüntü geri beslemesiyle hedefe kademeli robot hizalama
güncel görüntükoordinat eşlemekontrollü hareket
Kaynak yolu için 3D profil tabanlı robot güzergâh düzeltme
3D profilyol ofsetisabit iş parçası
İki işleme istasyonu arasında doğrulamalı robot transferi
üretim hattıürün kimliğikavrama ve teslim
Sahneler temsilî simülasyonlardır; müşteri referansı veya performans garantisi değildir.
Vision Sistem Tasarımı
Uygulamanızı birlikte fizibilite edelim
Numunenizi laboratuvarımızda test eder; çözünürlük, optik ve aydınlatma seçimini raporlarız.