


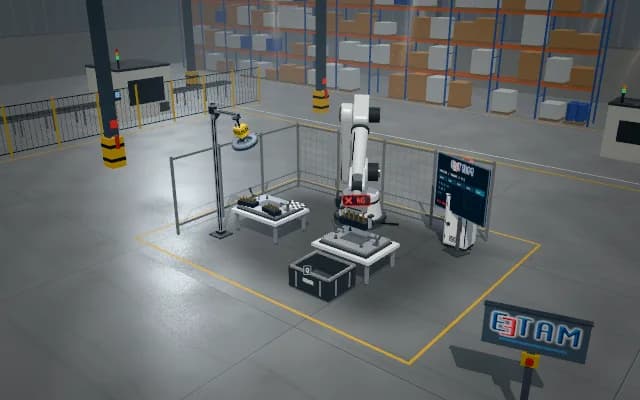
نقل متحقق منه بالروبوت بين محطتي معالجة
يُربط سجل عملية المصدر والعمود الفعلي وحدث الاستلام في الوجهة. وتمنع الوجهة غير الجاهزة أو عدم تطابق الهوية تقدّم تسلسل المحطات. وتُعرض مراحل الخط والروبوت وPLC بالرسوم المتحركة في محاكاة توضيحية.
يُربط سجل عملية المصدر والعمود الفعلي وحدث الاستلام في الوجهة. وتمنع الوجهة غير الجاهزة أو عدم تطابق الهوية تقدّم تسلسل المحطات.
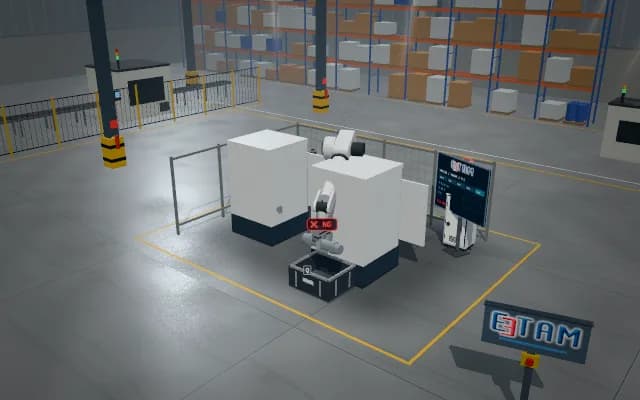
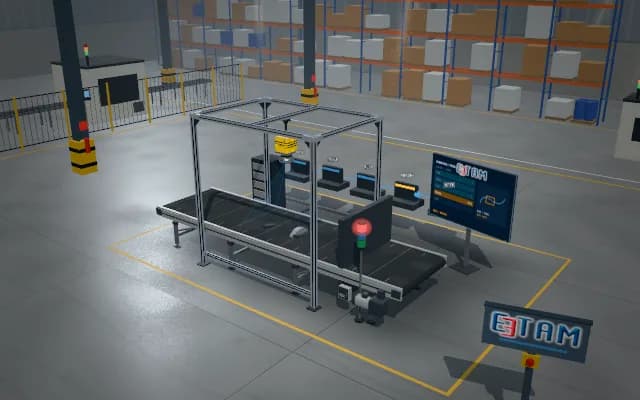
- 01 صورة الخط والقطعة
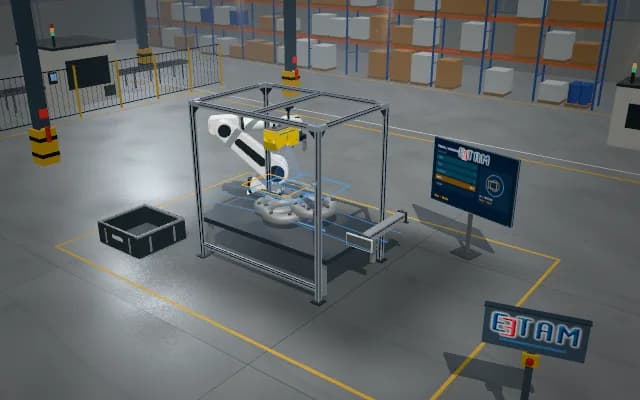
- 02 الهدف وإذن الخط
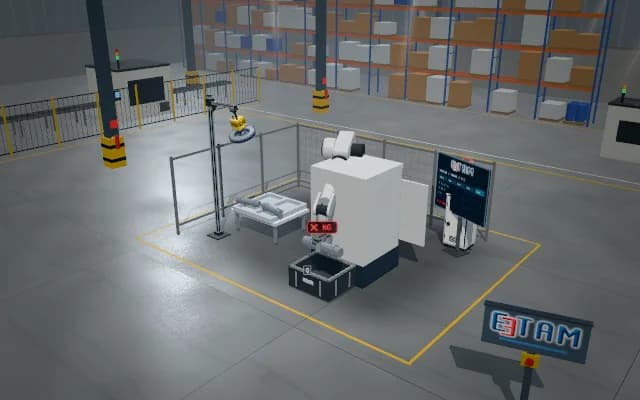
- 03 الإمساك والرفع
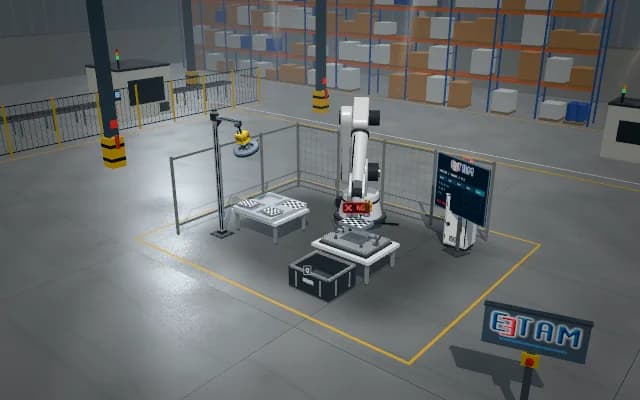
- 04 النقل عبر الخط
- 05 الاستلام والفحص النهائي
يُصوَّر العمود في المحطة الأولى ويُقرن بحدث عملية المصدر.
- انحراف وضعية توضيحي
- —
- تأكيد إمساك توضيحي
- —
- عمليات النقل المكتملة
- —
المشاهد محاكاة توضيحية؛ وهي ليست مراجع لعملاء ولا ضمانات للأداء.
الحاجة
قد يُحدث وصول العمود قبل جاهزية المحطة الثانية تعارضًا في الوجهة أو تسلسلًا خاطئًا. ولذا تُتتبع هوية القطعة واتجاهها وجاهزية المحطتين بتأكيدات منفصلة ضمن سياق نقل واحد.
نهج الحل
تُقرن وضعية العمود عند الإخراج بحدث عمليته؛ ويُتحقق من هدف المحطة الثانية وجاهزيتها. ثم يُمسك ويُرفع ويُحمل بين المحطتين. وبعد الإفلات يُعرض الجلوس وخلوّ المهد الأول والاستلام في المحطة الثانية بوصفها تأكيدات منفصلة.
خطوات العملية
- 01
صورة الخط والقطعة
يُصوَّر العمود في المحطة الأولى ويُقرن بحدث عملية المصدر.
- 02
الهدف وإذن الخط
يُربط مهد المحطة الثانية وجاهزيتها بخطة النقل.
- 03
الإمساك والرفع
يُمسك العمود ويُرفع من المحطة الأولى؛ ويُثبَت خلوّ المصدر.
- 04
النقل عبر الخط
يُحمل إلى منطقة تحميل المحطة الثانية؛ وتبقى الهوية مقرونة بالقطعة نفسها.
- 05
الاستلام والفحص النهائي
يُفلت العمود؛ ويُكمل تأكيد الجلوس والاستلام الانتقال بين المحطتين.
تطبيقات ذات صلة
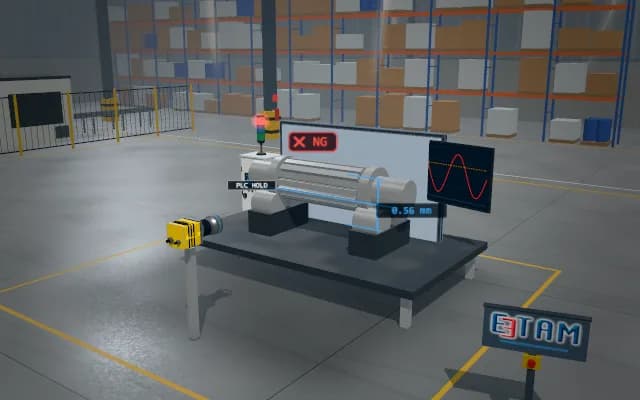
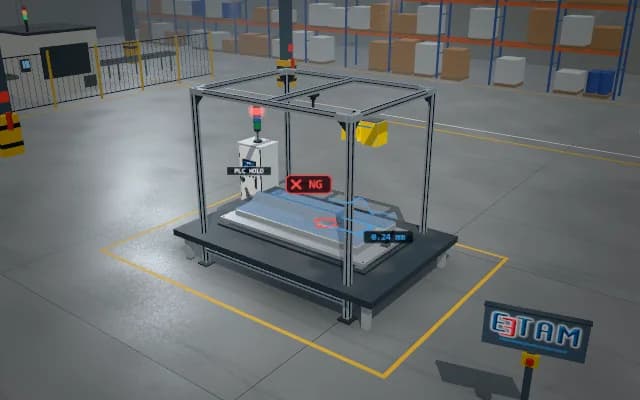
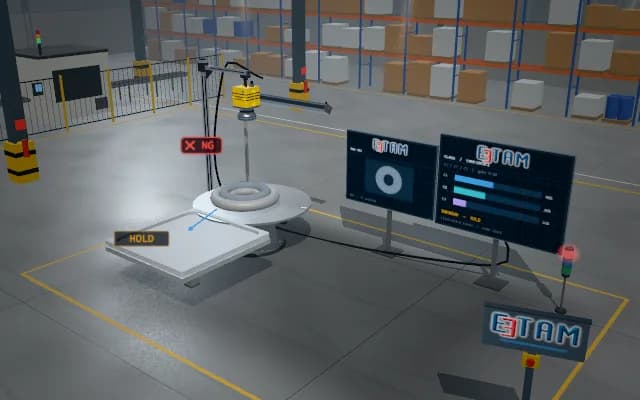
لنقيّم تطبيقك معًا
نختبر عينتك في مختبرنا ونقدم تقريرًا عن اختيار الدقة والبصريات والإضاءة.