

İki işleme istasyonu arasında doğrulamalı robot transferi
Kaynak işlem kaydı, fiziksel mil ve hedef teslim alma olayı bağlanır. Hedef hazır değilse veya kimlik uyuşmuyorsa istasyon sırası ilerlemez. Hat, robot ve PLC evreleri temsilî olarak canlandırılır.
Kaynak işlem kaydı, fiziksel mil ve hedef teslim alma olayı bağlanır. Hedef hazır değilse veya kimlik uyuşmuyorsa istasyon sırası ilerlemez.

- 01 Hat ve ürün görüntüsü
- 02 Hedef ve hat izni
- 03 Kavrama ve kaldırma
- 04 Hatlar arası taşıma
- 05 Teslim ve son kontrol
İlk istasyondaki mil görüntülenir ve kaynak işlem olayıyla eşlenir.
- Temsilî poz farkı
- —
- Temsilî kavrama teyidi
- —
- Tamamlanan transfer
- —
Sahneler temsilî simülasyonlardır; müşteri referansı veya performans garantisi değildir.
İhtiyaç
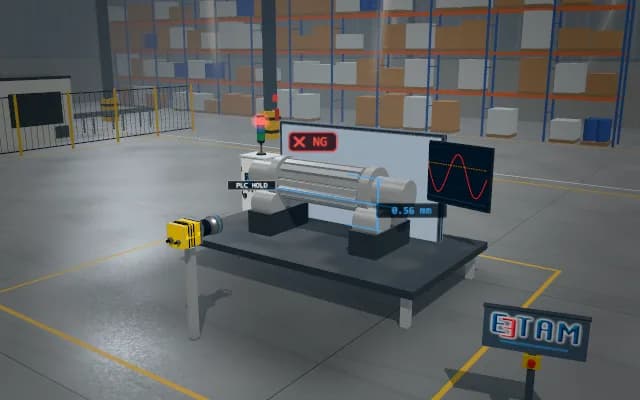
İlk istasyondan çıkan mil ikinci istasyon hazır olmadan taşınırsa hedefte çakışma veya yanlış sıra oluşabilir. Ürün kimliği, yönü ve iki istasyonun hazır durumları aynı transfer bağlamında ayrı teyitlerle izlenmelidir.
Çözüm yaklaşımı
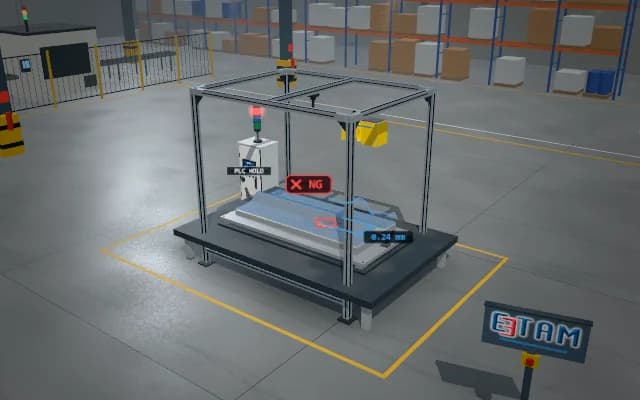
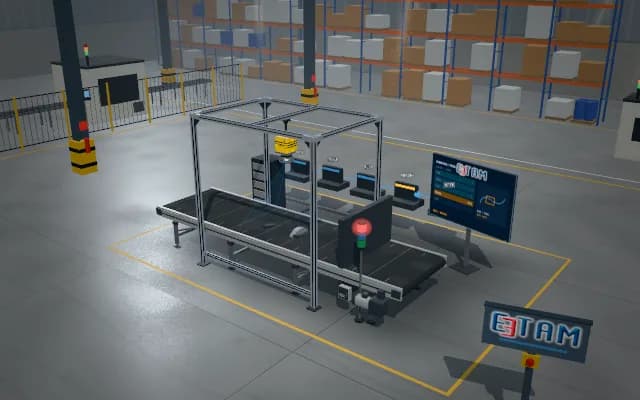
Çıkış milinin pozu ve işlem olayı görüntü/kayıt bağlamında eşlenir; ikinci istasyon hedefi ve hazır durumu denetlenir. Robot mili kavrar, kaldırır ve istasyonlar arasında taşır. Hedefe bırakma sonrası oturma, ilk yuva boşluğu ve ikinci istasyonun teslim alma teyidi gösterilir.
Süreç adımları
- 01
Hat ve ürün görüntüsü
İlk istasyondaki mil görüntülenir ve kaynak işlem olayıyla eşlenir.
- 02
Hedef ve hat izni
İkinci istasyonun hedef yuvası ve hazır durumu transfer planıyla bağlanır.
- 03
Kavrama ve kaldırma
Mil kavranıp ilk istasyondan kaldırılır; kaynak boşluğu oluşur.
- 04
Hatlar arası taşıma
Mil ikinci istasyonun yükleme alanına taşınır; kimlik kaydı aynı üründe kalır.
- 05
Teslim ve son kontrol
Mil hedefe bırakılır; oturma ve teslim alma teyidi istasyon geçişini tamamlar.
İlgili uygulamalar



Uygulamanızı birlikte fizibilite edelim
Numunenizi laboratuvarımızda test eder; çözünürlük, optik ve aydınlatma seçimini raporlarız.